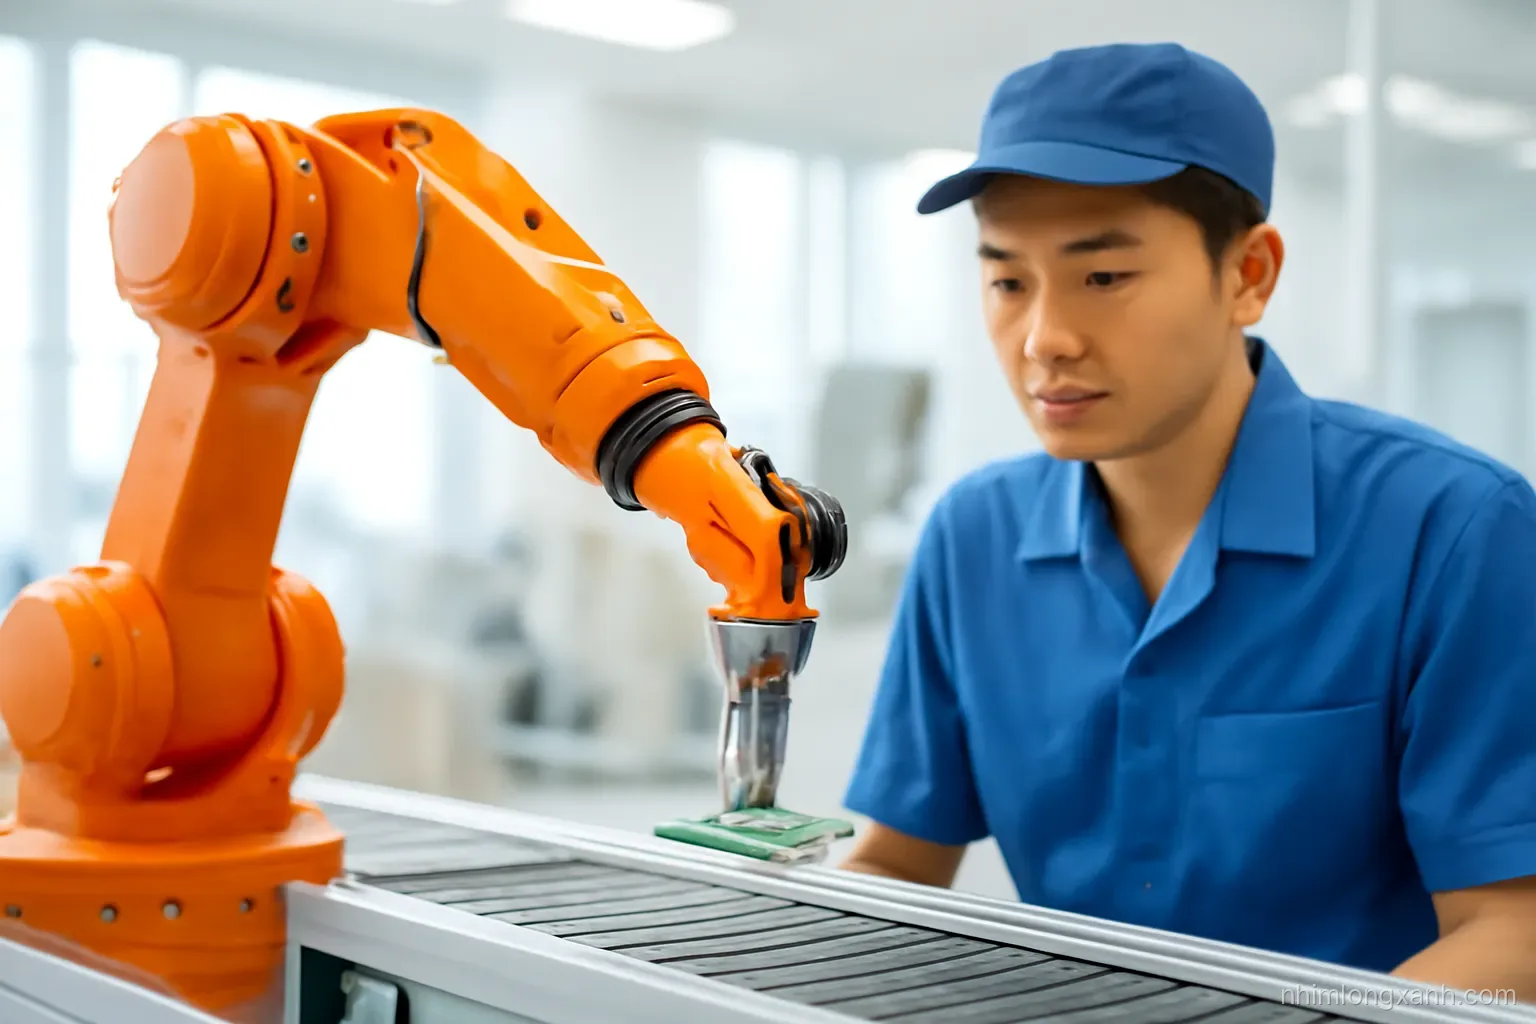
Cánh tay robot công nghiệp là một chuỗi khớp quay nối với nhau, mỗi khớp do một động cơ điện điều khiển chính xác, đầu cuối gắn dụng cụ như bộ kẹp, mỏ hàn hay súng sơn. Bộ điều khiển tính toán góc quay của từng khớp để đưa dụng cụ tới đúng vị trí và đúng hướng, lặp lại cùng động tác hàng nghìn lần với sai lệch thường chỉ vài phần trăm milimet.
Loại phổ biến nhất có 6 trục, vì cần đúng 6 bậc tự do để đặt một vật ở vị trí bất kỳ trong không gian (3 hướng di chuyển) với tư thế bất kỳ (3 hướng xoay). Robot làm tốt việc lặp lại, nặng nhọc, độc hại hoặc cần độ chính xác cao như hàn thân xe, phun sơn, gắp đặt linh kiện, đóng thùng. Bài này giải thích cấu tạo, cách "dạy" robot và sự khác nhau giữa robot truyền thống với robot cộng tác.
Cấu tạo một cánh tay robot: năm khối chính
Đế và các khâu. Đế bắt bu lông xuống sàn, trần hoặc ray trượt. Từ đế đi lên là các khâu (đoạn tay) bằng nhôm đúc hoặc gang, nối với nhau bởi khớp. Cách gọi theo cơ thể người khá tiện: thân xoay, vai, khuỷu, rồi ba khớp cổ tay.
Khớp và động cơ. Mỗi khớp có một động cơ servo, kèm bộ giảm tốc (hay gặp loại bánh răng sóng hoặc bánh răng cycloid) để biến vòng quay nhanh, lực yếu thành chuyển động chậm, mô men lớn và gần như không có độ rơ. Bộ mã hoá (encoder) đo góc quay để bộ điều khiển biết khớp đang ở đâu.
Đầu công cụ. Phần gắn ở mặt bích cuối tay, gọi chung là end effector: bộ kẹp hai ngón hoặc ba ngón, giác hút chân không (cho tấm phẳng, hộp carton, kính), nam châm điện (cho tôn thép), mỏ hàn, súng sơn, dao cắt, đầu vặn vít. Nhiều dây chuyền có bộ thay dụng cụ tự động để một robot làm nhiều việc.
Bộ điều khiển. Một tủ điện chứa máy tính và mạch công suất, chạy chương trình, tính động học, theo dõi dòng điện từng động cơ và xử lý tín hiệu an toàn. Bộ điều khiển kết nối với băng tải, cảm biến và hệ thống điều khiển của cả dây chuyền.
Cảm biến. Robot cơ bản chỉ biết góc khớp của chính nó. Muốn làm việc linh hoạt hơn, người ta gắn thêm camera để tìm vị trí vật, cảm biến lực ở cổ tay để lắp ghép vừa khít, cảm biến bám đường hàn để chỉnh theo khe hở thật.
Bậc tự do là gì, vì sao robot hay có 6 trục
Bậc tự do (DOF) là số chuyển động độc lập mà một vật có thể thực hiện. Một vật cứng trong không gian có 6 bậc tự do: tiến lùi, sang trái phải, lên xuống (vị trí) và xoay quanh ba trục, thường gọi là lắc ngang, chúc ngóc và xoay tròn (tư thế). Muốn cầm một chiếc tua vít và chĩa nó vào con vít đặt nghiêng bất kỳ, tay robot cần kiểm soát đủ 6 đại lượng đó, nên cần ít nhất 6 khớp.
Trong robot 6 trục, ba khớp đầu (thân, vai, khuỷu) chủ yếu quyết định cổ tay ở đâu, ba khớp cổ tay quyết định dụng cụ hướng về phía nào. Bộ điều khiển giải bài toán động học ngược: biết vị trí và tư thế muốn đạt, tính ra 6 góc khớp. Có những tư thế đặc biệt, gọi là điểm kỳ dị, ví dụ khi hai trục cổ tay thẳng hàng, mà ở đó robot mất một hướng chuyển động và khớp có thể quay vọt rất nhanh; người lập trình phải né các tư thế này.
Không phải việc nào cũng cần 6 trục. Gắp linh kiện từ trên xuống mặt phẳng chỉ cần 4: dịch ngang hai chiều, lên xuống và xoay quanh trục đứng. Đó là robot SCARA, nhanh, cứng vững theo phương đứng, rất phổ biến trong nhà máy điện tử. Robot delta (ba cánh tay song song treo từ trên) gắp bánh kẹo, vỉ thuốc với tốc độ rất cao. Robot 7 trục thêm một khớp dư để vòng qua chướng ngại, giống khuỷu tay người có thể nâng lên hạ xuống mà bàn tay vẫn giữ nguyên chỗ.
Những việc cánh tay robot làm trong nhà máy
Robot công nghiệp đáng tiền nhất ở những việc lặp lại với cùng một chi tiết, khối lượng lớn, môi trường khắc nghiệt hoặc chất lượng đòi hỏi đồng đều. Các ứng dụng hay gặp:
- Hàn. Hàn điểm thân vỏ ô tô và hàn hồ quang khung thép, kết cấu. Robot giữ mỏ hàn đúng góc và tốc độ đều, mối hàn đồng đều hơn, công nhân không phải hít khói và chịu tia hồ quang.
- Sơn và phủ. Phun sơn thân xe, đồ gỗ, phủ keo, phủ chống thấm. Buồng sơn có dung môi dễ cháy và độc, robot sơn thường có thiết kế chống cháy nổ.
- Gắp đặt và cấp phôi. Lấy chi tiết từ băng tải, khay hoặc thùng, đặt vào máy CNC, máy ép nhựa, máy dập. Có camera hỗ trợ, robot gắp được cả chi tiết nằm lộn xộn.
- Đóng gói và xếp pallet. Xếp thùng carton, bao gạo, bao xi măng lên pallet theo sơ đồ, công việc nặng nhọc và dễ gây chấn thương lưng cho người.
- Lắp ráp linh kiện điện tử. Cắm linh kiện, vặn vít nhỏ, dán keo, lắp ráp điện thoại và bo mạch với độ chính xác cao.
- Gia công và hoàn thiện. Mài bavia, đánh bóng, cắt tia nước, cắt laser theo đường cong 3D.
- Kiểm tra. Cầm camera hoặc đầu đo đi quanh sản phẩm để soi lỗi, đo kích thước.
Robot ít phù hợp với hàng làm theo đơn nhỏ, mỗi lô một kiểu, chi tiết mềm như vải, dây cáp, hoặc việc cần phán đoán bằng mắt mà khó mô tả thành tiêu chí. Ở những chỗ này, công nhân lành nghề vẫn nhanh và rẻ hơn.
Cách "dạy" robot làm việc
Robot công nghiệp không tự biết phải làm gì. Có vài cách đưa chương trình vào, mỗi cách hợp với một tình huống:
- Dạy bằng tay cầm lập trình (teach pendant). Kỹ thuật viên dùng một thiết bị cầm tay có phím và cần điều khiển, nhích robot tới từng điểm cần đi qua và lưu lại, rồi viết lệnh nối các điểm: đi thẳng, đi cong, mở kẹp, chờ tín hiệu. Đây là cách phổ biến nhất, nhưng dây chuyền phải dừng trong lúc dạy.
- Lập trình ngoại tuyến. Kỹ sư dựng mô hình 3D của robot, đồ gá và chi tiết trên máy tính, mô phỏng chuyển động, kiểm tra va chạm và thời gian chu kỳ, rồi xuất chương trình xuống robot. Sau đó chỉnh nhỏ tại chỗ vì mô hình không bao giờ khớp tuyệt đối với thực tế.
- Dạy bằng cách cầm tay dắt. Với robot cộng tác, người vận hành bấm nút trên cổ tay rồi kéo cánh tay đi theo đường mong muốn, robot ghi lại. Cách này nhanh và người không biết lập trình cũng làm được.
- Hiệu chỉnh và chạy thử. Chạy chậm từng bước, kiểm tra khoảng cách tới đồ gá, rồi tăng dần tốc độ. Với robot hàn, chạy thử trên phôi hỏng trước khi đưa vào sản xuất.
Một vài thông số cần nhìn khi so sánh các robot: tải trọng (khối lượng tối đa ở mặt bích, tính cả dụng cụ), tầm với, độ lặp lại (quay lại cùng một điểm sai lệch bao nhiêu, robot cỡ nhỏ thường vào khoảng vài phần trăm milimet) và cấp bảo vệ chống bụi nước nếu làm trong môi trường ẩm hoặc nhiều bụi.
Robot cộng tác (cobot) khác robot truyền thống thế nào
Robot cộng tác được thiết kế để làm việc gần người mà không cần lồng chắn kín. Nó không phải lúc nào cũng tốt hơn; đổi lại an toàn và dễ dùng là tốc độ và tải trọng.
| Tiêu chí | Robot công nghiệp truyền thống | Robot cộng tác (cobot) |
|---|---|---|
| Bảo vệ an toàn | Đặt trong hàng rào, có cửa khoá liên động, màn chắn quang; người bước vào là robot dừng | Giới hạn lực và công suất: cảm biến lực hoặc đo dòng động cơ, chạm người là dừng; có thể quét vùng để chậm lại khi người tới gần |
| Tốc độ, tải trọng | Nhanh, tải từ vài kg tới hàng trăm kg | Chậm hơn khi có người gần, tải thường dưới vài chục kg |
| Lập trình | Cần kỹ thuật viên được đào tạo | Cầm tay dắt, giao diện kéo thả, người vận hành học nhanh |
| Lắp đặt | Bắt cố định, kèm lồng chắn, chiếm nhiều diện tích | Gọn, dễ dời chỗ, đặt cạnh bàn thao tác |
| Hợp với | Sản xuất khối lượng lớn, tốc độ cao, chi tiết nặng | Lô nhỏ, đổi mẫu thường xuyên, việc lặp lại cạnh công nhân như vặn vít, cấp phôi máy CNC |
Cần nhớ: "cộng tác" là đặc điểm của ứng dụng chứ không chỉ của robot. Một cobot cầm dao cắt hay chi tiết có cạnh sắc vẫn nguy hiểm, nên mọi ứng dụng phải được đánh giá rủi ro theo tiêu chuẩn an toàn robot (họ ISO 10218 và hướng dẫn ISO/TS 15066 cho robot cộng tác) trước khi cho người làm cạnh.
Câu hỏi thường gặp
Robot công nghiệp có tự học được không?
Phần lớn robot trong nhà máy chạy chương trình cố định do người dạy. Một số ứng dụng có thêm phần mềm học máy, chẳng hạn camera học nhận dạng chi tiết hay lỗi bề mặt, nhưng chuyển động chính vẫn được lập trình và kiểm duyệt chặt để bảo đảm an toàn.
Một robot công nghiệp dùng được bao lâu?
Robot công nghiệp được thiết kế chạy nhiều ca liên tục trong nhiều năm, thường tính bằng hàng chục nghìn giờ trước đại tu. Tuổi thọ phụ thuộc tải, tốc độ, môi trường và bảo dưỡng định kỳ như thay mỡ hộp số, thay pin lưu dữ liệu vị trí, kiểm tra cáp ở các khớp.
Robot 6 trục và robot SCARA nên chọn loại nào?
Nếu chỉ gắp đặt từ trên xuống trên mặt phẳng, chi tiết nhẹ, cần nhanh thì SCARA thường gọn và rẻ hơn. Nếu phải tiếp cận vật từ nhiều góc, nghiêng dụng cụ, hàn, sơn hay vào bên trong máy thì cần robot 6 trục.
Làm vận hành robot trong nhà máy cần học gì?
Người vận hành cần biết an toàn khu vực robot, khởi động, dừng khẩn, chạy chương trình và xử lý lỗi thường gặp. Kỹ thuật viên cần thêm điện công nghiệp, PLC, đọc bản vẽ và lập trình robot theo ngôn ngữ của hãng. Các trường nghề và trung tâm đào tạo tự động hoá thường có khoá ngắn hạn.
Robot cộng tác có thể làm việc ngay cạnh người mà không cần rào không?
Có thể, nếu bản đánh giá rủi ro cho ứng dụng cụ thể kết luận đủ an toàn: lực va chạm dưới ngưỡng cho phép với vùng cơ thể có thể bị chạm, dụng cụ không sắc, tốc độ giới hạn. Nếu robot mang vật nặng hoặc dao cắt, vẫn phải có biện pháp bảo vệ bổ sung.
Vì sao robot hàn cần đồ gá chính xác?
Robot đi theo đường đã dạy, nên nếu phôi đặt lệch vài milimet, mỏ hàn sẽ hàn lệch. Đồ gá giữ phôi đúng chỗ mỗi lần; một số hệ thống bổ sung cảm biến dò đường hàn để tự chỉnh khi khe hở thay đổi.