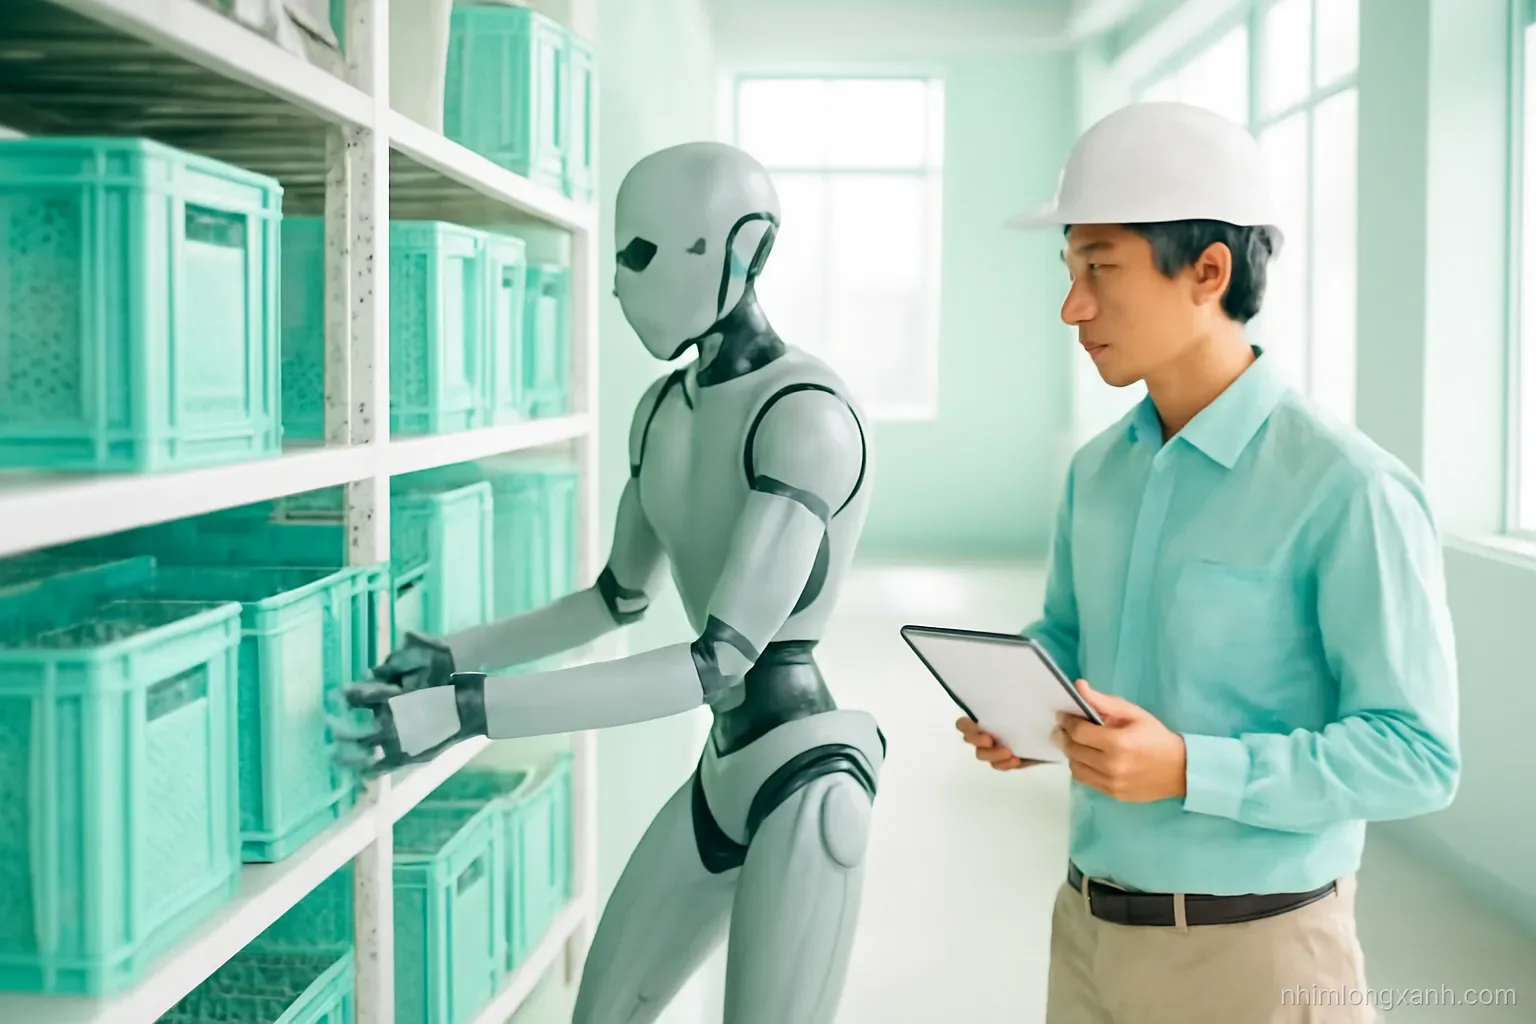
Robot hình người hiện nay đã đi lại, leo cầu thang, bê thùng hàng và làm một số thao tác lặp lại trong các chương trình thử nghiệm ở kho, nhà máy, nhưng chưa làm được việc nhà hay chăm sóc người một cách đáng tin cậy. Phần lớn video gây ấn tượng trên mạng là thao tác đã được tập dượt nhiều lần, quay trong môi trường chuẩn bị sẵn, hoặc có người điều khiển từ xa. Ra khỏi điều kiện đó, robot vẫn chậm, dễ lúng túng và chạy pin được không lâu.
Điều nghe có vẻ ngược đời là: máy tính đã thắng nhà vô địch cờ vua từ năm 1997, nhưng gấp một chiếc áo, mở một túi bánh hay đi qua sân sỏi vẫn là bài toán khó với robot. Hiện tượng này có tên là nghịch lý Moravec. Hiểu nó sẽ giúp bạn đọc tin tức về robot tỉnh táo hơn.
Nghịch lý Moravec: việc trẻ con làm dễ lại khó với máy
Cuối thập niên 1980, nhà nghiên cứu robot Hans Moravec và một số đồng nghiệp chỉ ra rằng việc đưa máy tính lên trình độ người lớn ở các bài kiểm tra trí tuệ hay chơi cờ tương đối dễ, còn cho nó kỹ năng nhận biết và vận động của một đứa trẻ một tuổi thì cực khó. Lời giải thích hay được dẫn: kỹ năng cảm nhận, giữ thăng bằng, cầm nắm đã được tiến hoá mài giũa qua hàng trăm triệu năm, nằm sâu trong bộ não mà ta không ý thức được. Còn tư duy trừu tượng như toán, cờ là thứ rất mới, bộ não làm chậm và vụng nên ta mới thấy nó "khó".
Bàn cờ có luật rõ ràng, số ô hữu hạn, thông tin đầy đủ, không có ma sát hay trọng lực. Thế giới thật thì ngược lại: mặt sàn trơn chỗ này nhám chỗ kia, cốc nước nặng nhẹ khác nhau, túi ni lông méo mó theo cách không đoán trước. Một đứa trẻ cầm quả trứng tự điều chỉnh lực chỉ sau vài lần làm vỡ; robot cần cảm biến, mô hình vật lý và rất nhiều dữ liệu luyện tập mới làm được tương đương.
Mô hình ngôn ngữ lớn gần đây càng làm nghịch lý này rõ hơn. Chatbot có thể viết bài luận hay giải bài tập, nhưng phần mềm đó không biết cách bóc vỏ quả cam. Khả năng ngôn ngữ và khả năng thao tác vật lý là hai bài toán khác nhau, và bài toán thứ hai thiếu dữ liệu hơn nhiều, vì không có một "Internet của các chuyển động tay" để học như với văn bản.
Bốn bài toán khó của robot hình người
Thăng bằng. Đứng trên hai chân là trạng thái không ổn định: trọng tâm cao, mặt chân đế nhỏ. Robot phải liên tục đo góc nghiêng bằng cảm biến quán tính, đo lực dưới bàn chân và chỉnh hàng chục khớp mỗi vài mili giây. Đi trên mặt phẳng đã ổn ở nhiều mẫu; bị xô bất ngờ, đi trên sỏi, dốc ướt hay vừa đi vừa bê vật nặng lệch một bên vẫn là thách thức. Ngã cũng tốn kém vì robot nặng và nhiều bộ phận dễ hỏng.
Bàn tay và cảm giác chạm. Bàn tay người tính cả cổ tay có trên hai mươi bậc tự do và hàng nghìn đầu dây thần kinh cảm nhận áp lực, độ trơn, nhiệt độ. Bàn tay robot nhiều ngón khó chế tạo, dễ hỏng, còn da cảm biến xúc giác vẫn đang trong giai đoạn nghiên cứu. Thiếu cảm giác chạm, robot phải dựa vào camera để đoán đã cầm chắc chưa, và camera lại bị chính bàn tay che mất.
Pin và nhiệt. Hàng chục động cơ chạy liên tục tiêu thụ nhiều điện. Nhiều mẫu thử nghiệm chỉ làm việc được vài giờ trước khi phải sạc hoặc thay pin, và động cơ nóng lên khi giữ tư thế lâu, ví dụ cúi bê thùng.
Hiểu tình huống và tổng quát hoá. Robot làm tốt một việc đã luyện trong môi trường đã biết. Đổi chỗ đặt hàng, đổi loại thùng, thêm người đi qua lại thì độ tin cậy giảm mạnh. Một hệ thống dùng trong sản xuất cần làm đúng gần như mọi lần, vì mỗi lần hỏng là phải có người tới xử lý.
Robot hình người hiện làm được gì trong thử nghiệm
Thông tin công bố công khai từ các nhóm nghiên cứu và doanh nghiệp cho thấy những việc robot hình người đang được thử, phần lớn ở quy mô thí điểm:
- Di chuyển thùng hàng trong kho: lấy thùng nhựa từ kệ hoặc băng tải, đặt sang vị trí khác. Đây là việc phổ biến nhất trong các chương trình thí điểm vì lặp lại, môi trường tương đối cố định.
- Cấp và lấy chi tiết trên dây chuyền ô tô: mang linh kiện tới trạm lắp, xếp chi tiết vào giá. Thường chạy chậm hơn công nhân và vẫn có người giám sát.
- Kiểm tra, tuần tra: đi qua khu vực, đọc đồng hồ đo, chụp ảnh thiết bị, nơi bố trí sẵn cho người đi lại nên robot hai chân tận dụng được cầu thang và lối đi hẹp.
- Nghiên cứu và trình diễn: nhảy, chạy, lộn nhào là bài trình diễn khả năng điều khiển cơ thể, không phải việc có ích trực tiếp.
- Điều khiển từ xa (teleoperation): người đeo thiết bị điều khiển, robot làm theo. Cách này dùng để thu dữ liệu dạy robot, và nhiều video "robot tự làm việc nhà" thật ra thuộc dạng này; một số nơi có ghi rõ, một số không.
Khi xem một video robot, nên chú ý mấy điểm: video có tua nhanh không (thường có ghi "2x", "4x" ở góc), có ghi "điều khiển từ xa" không, cảnh có bị cắt ghép giữa các lần thử không, và môi trường có được dọn sẵn không.
Vì sao lại làm robot hình người, không làm robot có bánh xe
Câu hỏi hợp lý: nếu đi bằng hai chân khó thế, sao không cho robot chạy bánh xe như máy hút bụi hay xe tự hành trong kho? Thực tế phần lớn robot làm việc thật hiện nay đúng là có bánh xe, cánh tay gắn cố định, hoặc là cánh tay cộng tác đặt trên xe đẩy, vì chúng rẻ và ổn định hơn.
Lý lẽ của những người theo đuổi dạng người là thế giới đã được xây cho cơ thể người: bậc cầu thang, tay nắm cửa, chiều cao kệ, dụng cụ cầm tay, ghế ngồi lái xe nâng. Một robot cùng hình dạng về lý thuyết dùng lại được tất cả mà không phải sửa nhà xưởng. Ngoài ra, có thể dạy robot bằng cách cho nó quan sát người làm, vì hình dáng tương đồng giúp ánh xạ động tác dễ hơn.
Lý lẽ phản biện cũng mạnh: robot hai chân đắt, tốn điện và kém ổn định hơn; nhiều nhà máy sẵn lòng sửa một kệ hàng để dùng robot đơn giản. Kết quả là đang có nhiều kiểu lai, ví dụ thân trên hình người đặt trên đế bánh xe. Chưa ai chứng minh được dạng nào sẽ thắng, và đó là điều nên nói rõ khi bàn về chủ đề này.
Robot hình người so với người làm cùng một việc
So sánh định tính dưới đây phản ánh tình trạng chung của các mẫu thử nghiệm, không nói về một sản phẩm cụ thể.
| Tiêu chí | Người lao động | Robot hình người hiện nay |
|---|---|---|
| Học việc mới | Xem một hai lần là làm theo được | Cần lập trình lại hoặc luyện tập với rất nhiều dữ liệu |
| Xử lý tình huống lạ | Linh hoạt, tự hỏi, tự đoán | Hay dừng lại hoặc làm sai, cần người hỗ trợ |
| Tốc độ thao tác | Nhanh, mượt | Thường chậm hơn đáng kể |
| Sức bền | Làm ca rồi nghỉ | Không mỏi nhưng phải sạc pin sau vài giờ |
| Độ đồng đều | Thay đổi theo sức khoẻ, tâm trạng | Đều, nếu môi trường không đổi |
| Môi trường độc hại | Có rủi ro sức khoẻ | Có thể thay người, đây là lợi thế rõ nhất |
Bảng này cho thấy vì sao các thử nghiệm tập trung vào việc lặp lại, nặng nhọc, và vì sao chuyện robot hình người vào từng gia đình làm việc nhà vẫn còn nhiều bài toán chưa giải xong: nhà ở là môi trường lộn xộn, mỗi nhà một kiểu, có trẻ em và vật nuôi, đòi hỏi an toàn rất cao.
Đọc tin về robot hình người thế nào cho tỉnh táo
Tin tức về robot hình người thường đi kèm những con số lớn về đơn đặt hàng, mốc ra mắt hay giá bán dự kiến. Các con số này thường là kế hoạch hoặc cam kết sơ bộ, không phải số robot đang làm việc thật. Khi đọc, bạn có thể tự hỏi: robot đang làm việc ở đâu, trong bao lâu, làm việc gì cụ thể, có người giám sát không, tỷ lệ thành công thế nào. Một bài báo nghiêm túc sẽ có ít nhất vài thông tin như vậy.
Cũng nên phân biệt robot có hình người với chatbot gắn vào loa có mặt người. Một số "robot" trình diễn ở hội chợ chỉ là màn hình và loa trả lời câu hỏi, khả năng vận động gần như không có. Ở chiều ngược lại, nhiều tiến bộ thật nằm ở những thứ không ấn tượng trên video: bàn tay cầm được vật mềm, robot tự đứng dậy sau khi ngã, chạy pin lâu hơn, chi phí linh kiện giảm. Những bước nhỏ đó mới quyết định robot có ra khỏi phòng thí nghiệm hay không.
Câu hỏi thường gặp
Robot hình người có tự suy nghĩ như con người không?
Không. Robot hình người chạy phần mềm điều khiển chuyển động và phần mềm nhận biết hình ảnh, có thể kèm mô hình ngôn ngữ để hiểu lệnh nói. Không có bằng chứng nào cho thấy chúng có ý thức hay suy nghĩ như người; hình dáng giống người dễ khiến ta gán cho chúng những phẩm chất đó.
Bao giờ mua được robot hình người làm việc nhà?
Chưa ai trả lời chắc được. Việc nhà là môi trường lộn xộn, mỗi nhà mỗi khác, đòi hỏi an toàn cao với trẻ nhỏ. Các mốc thời gian doanh nghiệp đưa ra trước đây thường bị lùi. Trong khi chờ, robot hút bụi lau nhà và máy rửa bát vẫn là những thiết bị tự động hoá việc nhà thực tế nhất.
Robot hình người nặng bao nhiêu, có nguy hiểm không?
Các mẫu cỡ người lớn thường nặng vài chục kg, có động cơ mạnh. Khi ngã hoặc vung tay bất ngờ, chúng có thể gây thương tích. Vì vậy thử nghiệm thường diễn ra trong khu vực có kiểm soát và có nút dừng khẩn cấp, chưa đặt cạnh đông người như robot cộng tác trong nhà máy.
Học gì để làm về robot hình người?
Lĩnh vực này cần cơ khí, điện tử, điều khiển tự động, lập trình và học máy. Ở bậc đại học, các ngành cơ điện tử, kỹ thuật điều khiển và tự động hoá, kỹ thuật robot, khoa học máy tính đều có thể dẫn tới. Học sinh có thể bắt đầu bằng bộ lắp ráp robot và các cuộc thi STEM.
Vì sao robot đi bộ trông cứng và hơi khuỵu gối?
Nhiều robot giữ đầu gối hơi gập để có khoảng chủ động hấp thụ chấn động và điều chỉnh độ cao, giúp kiểm soát thăng bằng dễ hơn. Các mẫu mới dùng thuật toán học tăng cường trong mô phỏng nên dáng đi đã tự nhiên hơn, nhưng vẫn khác người khi gặp địa hình phức tạp.